Domain verkehr-service.de kaufen?
Wir ziehen mit dem Projekt
verkehr-service.de um.
Sind Sie am Kauf der Domain
verkehr-service.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain verkehr-service.de kaufen?
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
Wie können Städte effiziente Verkehrsplanung umsetzen, um den Verkehrsstau zu reduzieren und die Sicherheit aller Verkehrsteilnehmer zu gewährleisten?
Städte können effiziente Verkehrsplanung umsetzen, indem sie den öffentlichen Nahverkehr ausbauen, Fahrradwege und Fußgängerzonen schaffen und Carsharing-Modelle fördern. Zudem sollten sie intelligente Verkehrssysteme wie Verkehrsleitsysteme und Ampelschaltungen nutzen, um den Verkehrsfluss zu verbessern. Durch verstärkte Überwachung und Kontrollen können sie zudem die Einhaltung von Verkehrsregeln durchsetzen und die Sicherheit aller Verkehrsteilnehmer gewährleisten. **

Ähnliche Suchbegriffe für Roboterhand
Top-Angebote
Produkte zum Begriff Roboterhand:
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wabersich, Alisa: Hochsensibles PendelnHochsensibles Pendeln , Wenn die Welt zu laut wird, schenkt dir das Pendel einen Raum der Stille und Klarheit. Gerade für feinfühlige Menschen ist es ein wertvoller Begleiter in allen Lebensbereichen. Alisa Wabersich, selbst überdurchschnittlich empfindsam, erklärt dir leicht verständlich und einfühlsam alles Wichtige zur Hochsensibilität und zum Pendeln. Zarte Seelen wie du gehen besonders stark in Resonanz mit den Schwingungen im Umfeld oder im eigenen Inneren. Das kann herausfordernd sein, aber dadurch erhältst du beim Pendeln auch leichter als andere Menschen Antworten auf die Fragen des Lebens. Entdecke über 40 Testtafeln zu den He¬rausforderungen im Zwischenmenschlichen, im Job oder in der Spiritualität, etwa 'Abgrenzung', 'Selfcare' und 'Chemiefreier Haushalt', 'Selbstständigkeit' und 'Business-Flow' oder 'ätherische Öle' und 'Edelsteine'. Mit deinem Pendel bringst du ganz leicht Orientierung in deinen Alltag und findest die optimale Lösung in dir selbst. Das stärkt dein Selbstvertrauen enorm und sorgt bei allen deinen Themen für eine neue Leichtigkeit. Feinfühligkeit ist deine Gabe - nimm sie dankbar an! , Nockenwellenräder & Teile > Chiptuning & Motortuning , Erscheinungsjahr: 20250123, Autoren: Wabersich, Alisa, Seitenzahl/Blattzahl: 96, Keyword: Ratgeber, Übungsbuch, Schirner, Schirner Verlag, Alisa Wabersich, Pendeln, Anleitung, Einführung, Radiästhesie, Kinosiologie, Erdenergien, Schwingungen, Vibration, Resonanz, Rutengehen, Tensor, Einhandrute, Pendeltafeln, Testtafeln, Pendeldiagramm, Hochsensibilität, Hypersensibilität, Hochsensitivität, SPS, Reizüberflutung, Empfindsamkeit, Feinfühligkeit, Sensitivität, Gabe, Talent, Stärke, Geschenk, Potenzial, Alltag, Abgrenzung, Selbstwahrnehmung, Grenzen, Weiblichkeit, Frausein, Libido, Partnerschaft, Er, Fachschema: Divination~Parapsychologie / Hellsehen~Wahrsagen, Fachkategorie: Wahrsagen~Persönlichkeitsmerkmale~Erdenergien, Warengruppe: TB/Tarot, Lebensdeutung, Orakel, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 210, Breite: 290, Höhe: 10, Gewicht: 373, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber,19,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter

-
Wie können Städte die Verkehrsplanung verbessern, um die Mobilität und Sicherheit für alle Verkehrsteilnehmer zu gewährleisten?
Städte können die Verkehrsplanung verbessern, indem sie den Ausbau von öffentlichen Verkehrsmitteln fördern und den Radverkehr sowie Fußgängerzonen ausbauen. Sie sollten auch die Infrastruktur für Elektrofahrzeuge ausbauen und Maßnahmen zur Reduzierung des Individualverkehrs umsetzen. Zudem ist es wichtig, die Verkehrssicherheit durch bessere Beschilderung, Ampelschaltungen und Geschwindigkeitsbegrenzungen zu erhöhen. **
-
Wie können Städte die Verkehrsplanung verbessern, um die Mobilität und Sicherheit für alle Verkehrsteilnehmer zu gewährleisten?
Städte können die Verkehrsplanung verbessern, indem sie den Ausbau von öffentlichen Verkehrsmitteln fördern, sichere Radwege und Fußgängerzonen schaffen und den Individualverkehr einschränken. Zudem können sie Maßnahmen zur Reduzierung von Luftverschmutzung und Lärmbelastung einführen. Eine enge Zusammenarbeit mit Bürgern, Verkehrsexperten und anderen Stakeholdern ist entscheidend für eine erfolgreiche Verkehrspolitik. **
-
Wie können Städte ihre Verkehrsinfrastruktur verbessern, um die Mobilität und Sicherheit für alle Verkehrsteilnehmer zu gewährleisten?
Städte können ihre Verkehrsinfrastruktur verbessern, indem sie den Ausbau von öffentlichen Verkehrsmitteln fördern, Radwege ausbauen und Fußgängerzonen schaffen. Die Einführung von Verkehrsberuhigungsmaßnahmen und die Förderung von Carsharing und Elektromobilität können ebenfalls dazu beitragen, die Mobilität und Sicherheit für alle Verkehrsteilnehmer zu gewährleisten. Eine enge Zusammenarbeit mit Bürgern, Verkehrsexperten und Behörden ist entscheidend, um eine nachhaltige und effektive Verkehrspolitik umzusetzen. **
-
Wie beeinflusst effizientes Verkehrsmanagement die Mobilität in städtischen Gebieten?
Effizientes Verkehrsmanagement reduziert Staus und Verkehrslärm, was die Mobilität in städtischen Gebieten verbessert. Durch die Optimierung von Verkehrsflüssen werden die Reisezeiten verkürzt und die Umweltbelastung verringert. Zudem fördert ein effizientes Verkehrsmanagement die Nutzung von umweltfreundlichen Verkehrsmitteln wie Fahrrädern oder öffentlichen Verkehrsmitteln. **

Wie kann die Verkehrsinfrastruktur in städtischen Gebieten verbessert werden, um die Mobilität und die Verkehrssicherheit zu erhöhen?
Die Verkehrsinfrastruktur kann verbessert werden durch den Ausbau von öffentlichen Verkehrsmitteln wie Bus und Bahn, den Bau von Fahrradwegen und -parkplätzen sowie die Schaffung von Fußgängerzonen. Zudem können intelligente Verkehrssysteme eingesetzt werden, um den Verkehrsfluss zu optimieren und die Verkehrssicherheit zu erhöhen. Eine bessere Koordination zwischen verschiedenen Verkehrsträgern und eine Reduzierung des motorisierten Individualverkehrs können ebenfalls dazu beitragen, die Mobilität und die Verkehrssicherheit in städtischen Gebieten zu verbessern. **
Wie können Verkehrsteilnehmer zur Verbesserung der Verkehrssicherheit beitragen?
Verkehrsteilnehmer können zur Verbesserung der Verkehrssicherheit beitragen, indem sie die Verkehrsregeln einhalten, aufmerksam und vorausschauend fahren und Rücksicht auf andere Verkehrsteilnehmer nehmen. Zudem sollten sie regelmäßig ihr Fahrzeug warten lassen, um technische Mängel zu vermeiden, die Unfälle verursachen könnten. Eine defensive Fahrweise und angepasste Geschwindigkeit sind ebenfalls wichtige Maßnahmen, um die Verkehrssicherheit zu erhöhen. **
Top-Angebote
Produkte zum Begriff Roboterhand:
-
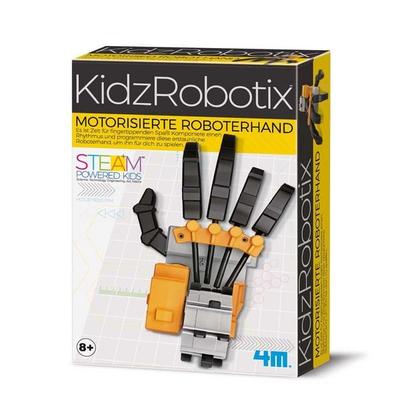
KidzRobotix: Motorisierte RoboterhandEntdecke Die Faszinierende Welt Der Robotik Und Anatomie Mit Dieser Motorisierten Roboterhand! Baue Die Hand Zusammen Und Programmiere Eigene Bewegungen Und Rhythmen – Die Finger Tippen Dann Im Takt Deiner Komposition! Durch Verschieben Der...21,99 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
PR 9083712 - Programmierbare Roboterhand uHandbitHand mit flexiblen Fingern und Gelenken ausgestattet, für präzise und realistische Bewegungen entwickelt, um leichte Objekte zu handhaben, was viele Möglichkeiten für Experimente bietet programmieren Sie die Fingerbewegungen, stellen Sie die Greifkraft ein, ... ideal zum Erforschen von Konzepten zur Objekterkennung, Objektmanipulation und Mensch-Maschine-Interaktion fortschrittliches Werkzeug, das für das Lernen von künstlicher Intelligenz und Robotik entwickelt wurde zwei Steuerungsmethoden: per micro:bit (nicht im Lieferumfang enthalten) oder über die mobile App220,95 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2R with wrist Ausführung: rechte Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wabersich, Alisa: Hochsensibles PendelnHochsensibles Pendeln , Wenn die Welt zu laut wird, schenkt dir das Pendel einen Raum der Stille und Klarheit. Gerade für feinfühlige Menschen ist es ein wertvoller Begleiter in allen Lebensbereichen. Alisa Wabersich, selbst überdurchschnittlich empfindsam, erklärt dir leicht verständlich und einfühlsam alles Wichtige zur Hochsensibilität und zum Pendeln. Zarte Seelen wie du gehen besonders stark in Resonanz mit den Schwingungen im Umfeld oder im eigenen Inneren. Das kann herausfordernd sein, aber dadurch erhältst du beim Pendeln auch leichter als andere Menschen Antworten auf die Fragen des Lebens. Entdecke über 40 Testtafeln zu den He¬rausforderungen im Zwischenmenschlichen, im Job oder in der Spiritualität, etwa 'Abgrenzung', 'Selfcare' und 'Chemiefreier Haushalt', 'Selbstständigkeit' und 'Business-Flow' oder 'ätherische Öle' und 'Edelsteine'. Mit deinem Pendel bringst du ganz leicht Orientierung in deinen Alltag und findest die optimale Lösung in dir selbst. Das stärkt dein Selbstvertrauen enorm und sorgt bei allen deinen Themen für eine neue Leichtigkeit. Feinfühligkeit ist deine Gabe - nimm sie dankbar an! , Nockenwellenräder & Teile > Chiptuning & Motortuning , Erscheinungsjahr: 20250123, Autoren: Wabersich, Alisa, Seitenzahl/Blattzahl: 96, Keyword: Ratgeber, Übungsbuch, Schirner, Schirner Verlag, Alisa Wabersich, Pendeln, Anleitung, Einführung, Radiästhesie, Kinosiologie, Erdenergien, Schwingungen, Vibration, Resonanz, Rutengehen, Tensor, Einhandrute, Pendeltafeln, Testtafeln, Pendeldiagramm, Hochsensibilität, Hypersensibilität, Hochsensitivität, SPS, Reizüberflutung, Empfindsamkeit, Feinfühligkeit, Sensitivität, Gabe, Talent, Stärke, Geschenk, Potenzial, Alltag, Abgrenzung, Selbstwahrnehmung, Grenzen, Weiblichkeit, Frausein, Libido, Partnerschaft, Er, Fachschema: Divination~Parapsychologie / Hellsehen~Wahrsagen, Fachkategorie: Wahrsagen~Persönlichkeitsmerkmale~Erdenergien, Warengruppe: TB/Tarot, Lebensdeutung, Orakel, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 210, Breite: 290, Höhe: 10, Gewicht: 373, Produktform: Kartoniert, Genre: Sachbuch/Ratgeber,19,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Warum hat Luke Skywalker eine Roboterhand?
Luke Skywalker hat eine Roboterhand, weil er im Kampf gegen Darth Vader in "Star Wars: Episode V - Das Imperium schlägt zurück" seine rechte Hand verliert. Um seine Funktionalität wiederherzustellen, bekommt er eine Prothese in Form einer Roboterhand. Diese dient als Ersatz für seine verlorene Hand und ermöglicht es ihm, seine motorischen Fähigkeiten wiederzuerlangen. **
-
Wie können Städte effiziente Verkehrsplanung umsetzen, um den Verkehrsstau zu reduzieren und die Sicherheit aller Verkehrsteilnehmer zu gewährleisten?
Städte können effiziente Verkehrsplanung umsetzen, indem sie den öffentlichen Nahverkehr ausbauen, Fahrradwege und Fußgängerzonen schaffen und Carsharing-Modelle fördern. Zudem sollten sie intelligente Verkehrssysteme wie Verkehrsleitsysteme und Ampelschaltungen nutzen, um den Verkehrsfluss zu verbessern. Durch verstärkte Überwachung und Kontrollen können sie zudem die Einhaltung von Verkehrsregeln durchsetzen und die Sicherheit aller Verkehrsteilnehmer gewährleisten. **
-
Wie können Städte die Verkehrsplanung verbessern, um die Mobilität und Sicherheit für alle Verkehrsteilnehmer zu gewährleisten?
Städte können die Verkehrsplanung verbessern, indem sie den Ausbau von öffentlichen Verkehrsmitteln fördern und den Radverkehr sowie Fußgängerzonen ausbauen. Sie sollten auch die Infrastruktur für Elektrofahrzeuge ausbauen und Maßnahmen zur Reduzierung des Individualverkehrs umsetzen. Zudem ist es wichtig, die Verkehrssicherheit durch bessere Beschilderung, Ampelschaltungen und Geschwindigkeitsbegrenzungen zu erhöhen. **
-
Wie können Städte die Verkehrsplanung verbessern, um die Mobilität und Sicherheit für alle Verkehrsteilnehmer zu gewährleisten?
Städte können die Verkehrsplanung verbessern, indem sie den Ausbau von öffentlichen Verkehrsmitteln fördern, sichere Radwege und Fußgängerzonen schaffen und den Individualverkehr einschränken. Zudem können sie Maßnahmen zur Reduzierung von Luftverschmutzung und Lärmbelastung einführen. Eine enge Zusammenarbeit mit Bürgern, Verkehrsexperten und anderen Stakeholdern ist entscheidend für eine erfolgreiche Verkehrspolitik. **
Ähnliche Suchbegriffe für Roboterhand
-
RH56BFX-2L WR - RH56BFX - Dexterous Roboterhand mit Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine kompakte, elektrisch betriebene Roboterhand mit fünf Fingern und integriertem Handgelenk, entwickelt für präzise und schnelle Bewegungsabläufe in robotischen Systemen. Mit mehreren Freiheitsgraden und einer mehrgelenkigen Struktur ermöglicht sie eine realistische Nachbildung menschlicher Handbewegungen. Integrierte Kraftsensoren unterstützen eine kontrollierte Interaktion mit Objekten. Fünffinger-Roboterhand - anthropomorphe Konstruktion zur Nachbildung natürlicher Greifbewegungen und Gesten in robotischen Anwendungen. Integriertes Handgelenk - zusätzliche Bewegungsachsen ermöglichen erweiterte Positionierung und flexiblere Manipulation von Objekten. Hohe Bewegungsdynamik - ausgelegt für schnelle Fingerbewegungen und präzise Abläufe bei Manipulations- und Demonstrationsaufgaben. Integrierte Kraftsensorik - ermöglicht eine kontrollierte Kraftregelung und unterstützt sensibles Greifen sowie das Erfassen von Kontaktkräften. Mehrgelenkige Kinematik - mehrere Gelenke und Freiheitsgrade sorgen für flexible Bewegungen und komplexe Handpositionen. Industrielle Schnittstelle - RS485-Kommunikation für die Integration in Robotersysteme und Steuerplattformen. Kompakte Bauweise - geringes Gewicht erleichtert die Integration als Endeffektor in humanoide oder industrielle Roboterplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Modell: RH56BFX-2L with wrist Ausführung: linke Roboterhand mit Handgelenk Anzahl Finger: 5 Freiheitsgrade Hand: 6 Anzahl Gelenke: 12 Betriebsspannung: DC 24 V Steuerschnittstelle: RS485 Stromaufnahme, statisch: ca. 0,2 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: 0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2R WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2R ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56BFX-2L WOW - RH56BFX - Dexterous Roboterhand ohne Handgelenk, linksVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56BFX-2L ist eine elektrisch betriebene, anthropomorphe Roboterhand mit fünf Fingern für präzise und schnelle Manipulationsaufgaben in robotischen Systemen. Die Konstruktion der RH56BFX-Serie legt den Schwerpunkt auf hohe Bewegungsdynamik und fein abgestimmte Fingerbewegungen bei gleichzeitig integrierter Kraftsensorik. Dadurch eignet sich die Hand besonders für Anwendungen mit schnellen Greif- und Gestenbewegungen sowie kontrollierter Interaktion mit Objekten. Anthropomorphe Fünffingerkonstruktion - ermöglicht natürliche Greifbewegungen, Gesten und präzise Manipulationsabläufe ähnlich einer menschlichen Hand. Hohe Bewegungsdynamik - optimiert für schnelle Fingerbewegungen und reaktionsfähige Manipulation, charakteristisch für die RH56BFX Serie. Integrierte Kraftsensorik - mehrere Kraftsensoren unterstützen eine kontrollierte Greifkraftregelung und ermöglichen sensibles Greifen. Mehrgelenkige Kinematik - sechs Freiheitsgrade und zwölf Gelenke erlauben komplexe Fingerbewegungen und verschiedene Greifarten. Linearantriebe mit Servotechnik - interne Mikro-Linearantriebe steuern die Fingermechanik für präzise Positionierung und reproduzierbare Bewegungen. Robotik-Integration - Unterstützung von RS485-Kommunikation und ROS-Umgebungen erleichtert die Integration in Forschungs- und Robotikplattformen. Anwendungsbereiche Forschung und Entwicklung in der humanoiden Robotik Greif- und Manipulationsaufgaben in Robotersystemen Interaktive Demonstrationen und Gestensimulation Automatisierte Service- und Assistenzsysteme Prototyping und Ausbildung im Bereich Robotik Integration als Endeffektor in industrielle oder mobile Roboterplattformen Technische Daten Ausführung: linke Roboterhand ohne Handgelenk Serie: RH56BFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,20 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Daumen: 6 N Maximale Griffkraft Finger: 4 N Kraftauflösung: 0,50 N Daumenrotationsbereich seitlich: >65° Daumenrotationsgeschwindigkeit: 235°/s Daumenbeugungsgeschwindigkeit: 150°/s Fingerbeugungsgeschwindigkeit: 570°/s6500,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
RH56DFX-2R WOW - RH56DFX - Dexterous Roboterhand ohne Handgelenk, rechtsVergleich der Handmodelle von Inspire Robots RHBFX - hochdynamische Roboterhand mit Fokus auf Geschwindigkeit und Reaktionsfähigkeit, geeignet für Anwendungen mit häufigen schnellen Greif- und Bewegungswechseln. RHDFQ - Version mit erhöhter Greifkraft und robuster Konstruktion, ausgelegt für schwere Objekte und höhere Lastaufnahmen. RHDFX - ausgewogenes Allround-Modell der Dexterous Hands mit Balance aus Kraft, Geschwindigkeit und Kontrolle. RHDFTP - Schwerpunkt auf Pinzettengriffen und Feinmotorik, geeignet für kleine Bauteile oder präzise Montageaufgaben. RHE2 - erweiterte Version mit zusätzlichen Freiheitsgraden und Greifachsen für komplexe Manipulationsaufgaben und variierende Objektformen. Die RH56DFX-2R ist eine anthropomorphe Roboterhand mit fünf Fingern für präzise Greif- und Manipulationsaufgaben in robotischen Systemen. Die DFX-Serie kombiniert eine ausgewogene Bewegungsdynamik mit erhöhter Greifkraft und integrierter Kraftsensorik für kontrollierte Interaktionen mit Objekten. Durch die mehrgelenkige Fingerstruktur lassen sich unterschiedliche Greifarten wie Pinch-, Tripod- oder Kraftgriffe zuverlässig ausführen. Anthropomorphe Fünffingerstruktur - ermöglicht vielseitige Greifarten und natürliche Bewegungsabläufe ähnlich einer menschlichen Hand. Erhöhte Greifkraft - ausgelegt für stabile Greifvorgänge und sichere Handhabung unterschiedlich geformter oder schwererer Objekte. Integrierte Kraftsensoren - unterstützen eine präzise Regelung der Greifkraft und ermöglichen kontrollierte Objektinteraktion. Mehrgelenkige Fingerkinematik - zwölf mechanische Gelenke und sechs Freiheitsgrade erlauben flexible Bewegungsabläufe und differenzierte Griffarten. Linearantriebstechnologie - sechs integrierte Mikro-Linearantriebe sorgen für reproduzierbare Positionierung und ruhige Bewegungsabläufe. Systemintegration - RS485-Kommunikation und Unterstützung gängiger Robotik-Frameworks erleichtern die Integration in Forschungs- und Robotersysteme. Anwendungsbereiche Forschung und Entwicklung im Bereich Robotik und Manipulation Greif- und Handhabungsaufgaben in automatisierten Robotersystemen Humanoide Robotik und mobile Manipulationsplattformen Experimentelle Greifplanung und KI-basierte Manipulationssysteme Prototyping und Demonstrationssysteme in der Robotik Technische Daten Ausführung: rechte Roboterhand ohne Handgelenk Serie: RH56DFX Anzahl Finger: 5 Freiheitsgrade: 6 Anzahl Gelenke: 12 Gewicht: ca. 540 g Betriebsspannung: DC 24 V ±10 % Steuerschnittstelle: RS485 Leerlaufstrom: ca. 0,09 A Maximale Stromaufnahme: ca. 2 A Wiederholgenauigkeit: ±0,20 mm Maximale Griffkraft Finger: 15 N Maximale Griffkraft Daumen: 10 N Kraftauflösung: 0,50 N Daumen seitlicher Rotationsbereich: >65° Daumen Rotationsgeschwindigkeit: 107°/s Daumen Beugungsgeschwindigkeit: 70°/s Finger Beugungsgeschwindigkeit: 260°/s7900,00 €*Versand: 5,95 €Sichere Weiterleitung zum Anbieter
-
Wie können Städte ihre Verkehrsinfrastruktur verbessern, um die Mobilität und Sicherheit für alle Verkehrsteilnehmer zu gewährleisten?
Städte können ihre Verkehrsinfrastruktur verbessern, indem sie den Ausbau von öffentlichen Verkehrsmitteln fördern, Radwege ausbauen und Fußgängerzonen schaffen. Die Einführung von Verkehrsberuhigungsmaßnahmen und die Förderung von Carsharing und Elektromobilität können ebenfalls dazu beitragen, die Mobilität und Sicherheit für alle Verkehrsteilnehmer zu gewährleisten. Eine enge Zusammenarbeit mit Bürgern, Verkehrsexperten und Behörden ist entscheidend, um eine nachhaltige und effektive Verkehrspolitik umzusetzen. **
-
Wie beeinflusst effizientes Verkehrsmanagement die Mobilität in städtischen Gebieten?
Effizientes Verkehrsmanagement reduziert Staus und Verkehrslärm, was die Mobilität in städtischen Gebieten verbessert. Durch die Optimierung von Verkehrsflüssen werden die Reisezeiten verkürzt und die Umweltbelastung verringert. Zudem fördert ein effizientes Verkehrsmanagement die Nutzung von umweltfreundlichen Verkehrsmitteln wie Fahrrädern oder öffentlichen Verkehrsmitteln. **
-
Wie kann die Verkehrsinfrastruktur in städtischen Gebieten verbessert werden, um die Mobilität und die Verkehrssicherheit zu erhöhen?
Die Verkehrsinfrastruktur kann verbessert werden durch den Ausbau von öffentlichen Verkehrsmitteln wie Bus und Bahn, den Bau von Fahrradwegen und -parkplätzen sowie die Schaffung von Fußgängerzonen. Zudem können intelligente Verkehrssysteme eingesetzt werden, um den Verkehrsfluss zu optimieren und die Verkehrssicherheit zu erhöhen. Eine bessere Koordination zwischen verschiedenen Verkehrsträgern und eine Reduzierung des motorisierten Individualverkehrs können ebenfalls dazu beitragen, die Mobilität und die Verkehrssicherheit in städtischen Gebieten zu verbessern. **
-
Wie können Verkehrsteilnehmer zur Verbesserung der Verkehrssicherheit beitragen?
Verkehrsteilnehmer können zur Verbesserung der Verkehrssicherheit beitragen, indem sie die Verkehrsregeln einhalten, aufmerksam und vorausschauend fahren und Rücksicht auf andere Verkehrsteilnehmer nehmen. Zudem sollten sie regelmäßig ihr Fahrzeug warten lassen, um technische Mängel zu vermeiden, die Unfälle verursachen könnten. Eine defensive Fahrweise und angepasste Geschwindigkeit sind ebenfalls wichtige Maßnahmen, um die Verkehrssicherheit zu erhöhen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.